
Роботизация участков с машинным зрением: захват и сортировка деталей
Роботы с 3D-зрением берут неориентированные детали из тары и сортируют изделия без дорогой оснастки под каждую позицию.
Диапазоны по отраслевым публикациям и типовым внедрениям; результат зависит от данных и процессов заказчика.
Что решаем
Классическая роботизация требует, чтобы деталь всегда лежала в одном и том же месте в одной ориентации. Для этого делают вибробункеры, палеты и оснастку под каждую номенклатуру, и при широком ассортименте затраты на оснастку съедают эффект от робота.
Операции «взять из навала», сортировка по типу и укладка в тару остаются ручными: монотонная работа с высокой текучестью персонала и нестабильным качеством.
Попытки решить задачу «жёстким» машинным зрением упираются в блики на металле, перекрытие деталей друг другом и вариативность освещения — там, где нейросетевые модели, обученные на тысячах примеров, работают устойчиво.
Что делает ИИ
ROS 2PyTorchNVIDIA Isaac SimOpen3DTensorRTOPC UA
Робот получает 3D-камеру и нейросетевые модели, которые распознают детали в навале, оценивают их положение в пространстве и планируют захват.
- Сегментация экземпляров и оценка 6D-позы детали по облаку точек и RGB-изображению.
- Планирование захвата с учётом схвата, соседних деталей и стенок тары; обучение на синтетических данных из CAD-моделей.
- Сортировка и контроль качества в одном цикле: робот одновременно отбраковывает дефектные изделия.
- Интеграция с контроллером робота и конвейером через стандартные промышленные протоколы.
Мы сопровождаем проект от выбора 3D-камеры и вычислителя до запуска ячейки: отладка на цифровом двойнике в симуляторе, затем пусконаладка на площадке с интегратором робота. Типовой срок для первой ячейки — 3–5 месяцев.
Какие данные нужны
- CAD-модели номенклатуры для синтетических данных
- Снимки 3D-камеры с реального участка
- Логи контроллера робота
Какая инфраструктура нужна
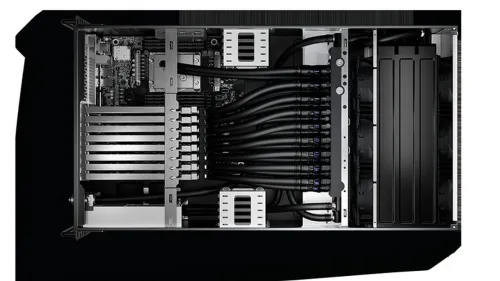
Профиль «компьютерное зрение» в компактном исполнении: на каждую ячейку нужен вычислитель рядом с роботом с задержкой обработки в десятки миллисекунд. Одной GPU с 24–48 ГБ памяти достаточно для сегментации и оценки позы на одной-двух камерах, поэтому базовый вариант — рабочая станция W5 MAX из рабочих станций в промышленном шкафу.
Обучение моделей на синтетике и дообучение на реальных снимках лучше вынести на общий узел: R5 PLUS или RX PRO из раздела GPU-серверы, который обслуживает несколько ячеек и хранит датасеты. Для генерации синтетических данных важна GPU с поддержкой аппаратной трассировки лучей.

Как идёт проект
- 01
Данные и цель
Фиксируем метрику успеха, источники данных и ограничения: on-premise, персональные данные, сроки.
- 02
Пилот на нашей конфигурации
Стартовая машина под задачу и подтверждённый профиль нагрузки перед закупкой кластера.
- 03
Инфраструктура
Поставка серверов, станций и охлаждения, монтаж, ввод в эксплуатацию, ПО и мониторинг.
- 04
Сопровождение
Масштабирование, обновление ускорителей в том же шасси, сервис и запчасти.
Что ещё автоматизируют в отрасли «Промышленность и производство»
Опишите задачу и данные.
Вернёмся с профилем нагрузки, конфигурацией и коммерческим предложением на поставку в вашу страну.